Асфальтоукладчик оставляет неровную полосу: механика, ходовая или нивелирование
Опубликовано: 10.11.2026
Дефект в виде волнистой, бугристой или неравномерной по толщине полосы — один из самых критичных сигналов неисправности асфальтоукладчика. Такая укладка не только портит внешний вид покрытия, но и гарантирует быстрое разрушение асфальта: в зонах с пониженной толщиной слой не набирает прочность, а в зонах с избытком материала возникает неравномерная плотность. Проблема всегда кроется в одной из трёх базовых систем: механике рабочего органа, ходовой части или системе нивелирования. Понять, кто виноват, можно только разобравшись в физике процесса и ограничениях каждой из подсистем.
Механика рабочего органа: выравнивающая плита и шнек
Выравнивающая плита (башмак) — финальный рубеж, где формируется профиль покрытия. Если плита оставляет неровный след, первичным подозреваемым становится её механическое состояние.
Для первичной систематизации причин стоит посмотреть группы узлам асфальтоукладчиков, а саму неисправность искать по результатам проверки механики и системы нивелирования.
Износ трамбующего бруса и выглаживающей плиты
Трамбующий брус совершает возвратно-поступательные движения, предварительно уплотняя смесь перед проходом плиты. По мере износа нижней накладки бруса зазор между ним и плитой увеличивается. Результат: смесь протягивается под брусом без должного предварительного уплотнения, плита испытывает переменное гидродинамическое сопротивление, выдавливая микро-волны на поверхности.
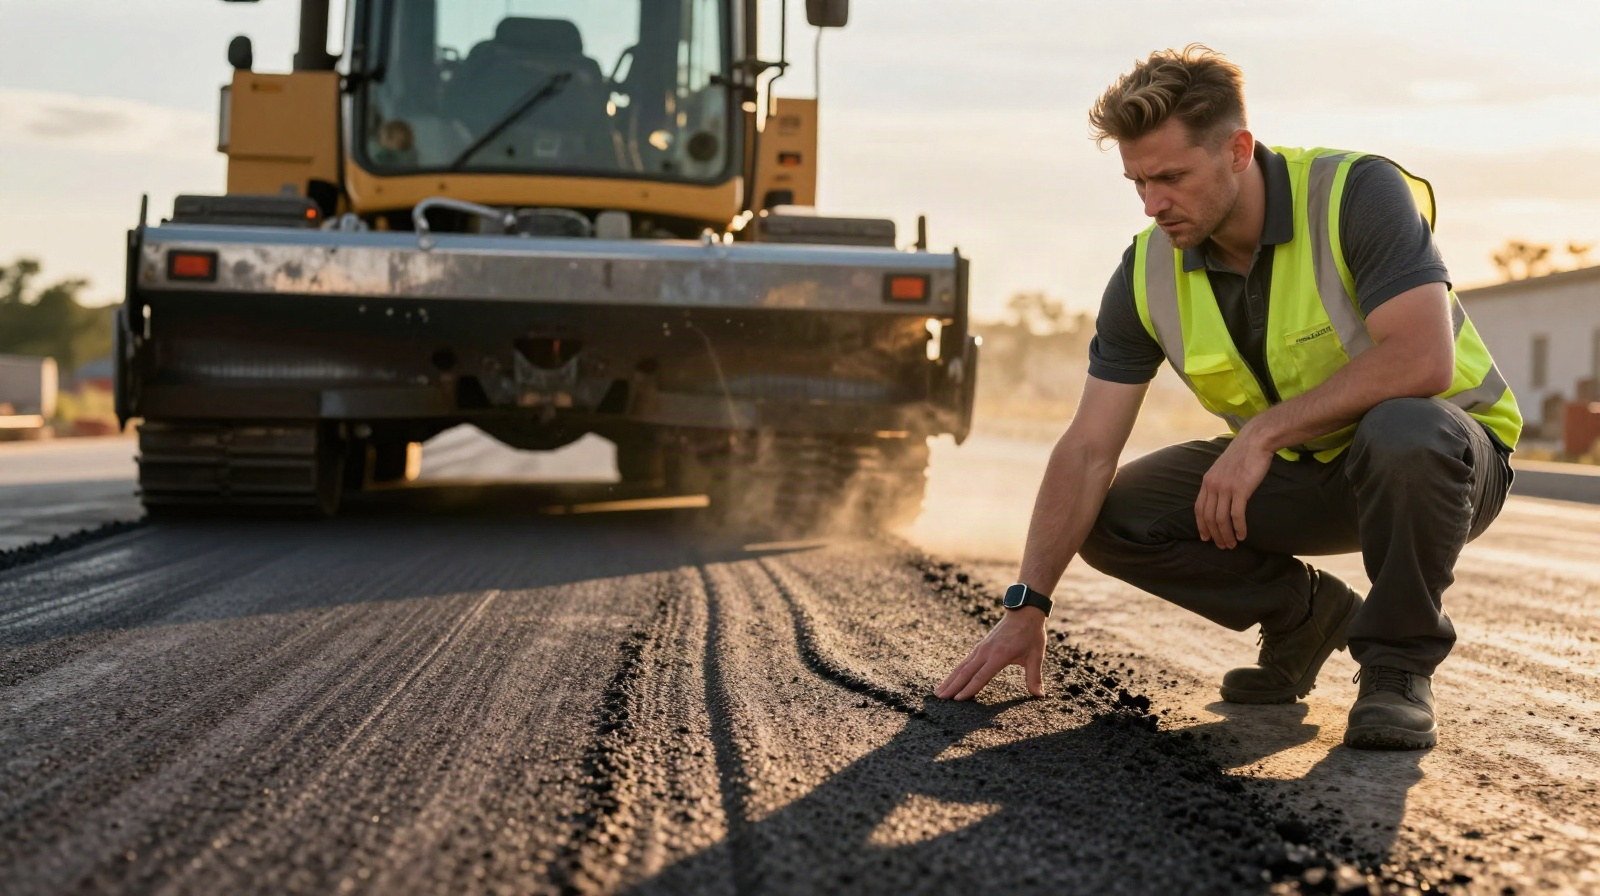
Сами накладки выглаживающей плиты также подвержены абразивному износу. Неравномерно стертая нижняя часть создает эффект «лыж», которые вместо выглаживания царапают материал, формируя продольные борозды.
Люфты в шарнирах и подвеске плиты
Плита крепится к тягам через массивные шарниры. Выработка в этих узлах приводит к свободному ходу плиты в вертикальной плоскости. При изменении нагрузки от шнека или при наезде на крупный включение в базе плита не фиксируется жестко, а «клюет» носом. Визуально это выглядит как периодическая ряби на покрытии, частота которой совпадает с микроколебаниями тяг.
Разрегулировка шнекового конвейера
Шнек должен обеспечивать равномерное давление смеси перед плитой по всей её ширине. Если лопасти шнека изношены или шаг их навивки нарушен, возникают локальные зоны «голодания» или избыточного напора. Плита, обладая свойством гидростатического плавания, поднимается в зонах избытка и проваливается в зонах дефицита.
Краткий вывод: механические дефекты плиты и шнека дают регулярный, повторяющийся рисунок дефекта (поперечная ряби, продольные царапины, волны с малым шагом), который не исчезает даже при движении по идеально ровному основанию.
Ходовая часть: передача колебаний на рабочий орган
Асфальтоукладчик — машина жесткой кинематической связи. Любое вертикальное перемещение гусеничной тележки напрямую транслируется на раму и, следовательно, на плиту. Система нивелирования компенсирует эти колебания с запаздыванием, поэтому первичная геометрия хода критически важна.
Эффект многогранника и износ гусеничной цепи
Ведущая звезда, опорные катки и сама цепь образуют многогранник. При износе пальцев и втулок цепи шаг увеличивается, цепь «просаживается» в межкатковом пролете. При движении по твердому основанию машина совершает микроподъемы при переходе катка с одного пролета на другой. Частота этих подъемов зависит от скорости и количества катков. Плита копирует эти микро-колебания, оставляя на асфальте так называемую «гусеничную волну».
Натяжение гусениц и состояние башмаков
Ослабленная гусеница склонна к пробуксовкам и биениям о ведущую звездочку. Перетянутая — создает чрезмерное сопротивление и передает вибрации двигателя и трансмиссии без демпфирования. Не менее важны башмаки: стертые или деформированные грунтозацепы снижают пятно контакта, увеличивая амплитуду раскачки машины на неровностях базы.
Краткий вывод: дефекты ходовой генерируют низкочастотные волны с шагом, кратным шагу гусеничной цепи или расстоянию между опорными катками. Проблема усиливается при увеличении скорости укладки.
Система нивелирования: погрешности сенсоров и логика регулятора
Система нивелирования призвана компенсировать недостатки базы и колебания машины. Но при некорректной настройке или неисправности она сама становится источником неровностей — причем наиболее масштабных, так как управляет гидравликой подъема плиты.
Физика опорных баз и влияние среды
Ультразвуковые и лазерные датчики чувствительны к условиям среды. Температурные шиммеры (миражи) над горячим асфальтом искривляют акустический луч, заставляя датчик «видеть» базу там, где её нет. Ветер раскачивает струну, создавая для звукового датчика иллюзию неровного основания. Механические копиры (лыжи) забиваются налипшим асфальтом, их шарниры заклинивают, и вместо скольжения по базе копир начинает подпирать плиту, выдавливая горбы.
Настройка ПИД-регулятора: инерция гидравлики
В основе работы нивелирования лежит пропорционально-интегрально-дифференциальный регулятор, управляющий золотником гидрораспределителя. Если коэффициент усиления (пропорциональная часть) завышен, система реагирует слишком резко: малейшее отклонение датчика вызывает максимальный подъем или опускание плиты. Возникает перерегулирование — плита проскакивает нулевую отметку и уходит в минус, система снова дает команду на подъем. Результат: крупная пологая волна на асфальте, известная как «рыскание».
При заниженном коэффициенте система реагирует вяло, не успевая компенсировать крены машины. Плита запаздывает, копируя неровности базы со сглаживанием, но не с полным устранением.
Краткий вывод: ошибки нивелирования формируют пологие волны большой амплитуды. Если неровность появляется только при включенном автомате и исчезает в ручном режиме (плавающая плита), проблема однозначно в сенсорах или настройках ПИД-контура.
Дифференциальная диагностика: алгоритм поиска
Для точного определения источника дефекта применяется метод исключения, основанный на анализе поведения машины в разных режимах. Рекомендуется следующий порядок проверок:
| Шаг проверки | Действие | Интерпретация результата |
|---|---|---|
| 1. Отключение автомата | Перевести плиту в ручной режим (плавание), двигаться по ровной базе | Дефект исчез — проблема в нивелировании. Дефект остался — механика или ходовая |
| 2. Анализ шага волны | Измерить рулеткой расстояние между вершинами волн | Шаг равен расстоянию между катками — ходовая. Шаг хаотичный или очень малый — механика плиты |
| 3. Визуальный осмотр шнека | Проверить равномерность уровня смеси перед плитой по всей ширине | Локальные горбы или провалы смеси — нарушение работы шнека или затвора |
| 4. Проверка копира/струны | Оценить отсутствие биений струны, чистоту копира, стабильность показаний датчика на дисплее | Прыгающие показания датчика на стоящей машине — сбои электроники или влияние среды |
Ограничения и уместность вмешательства
Понимание источника проблемы определяет адекватность ремонта. Попытка исправить механический износ плиты настройкой нивелирования не только бесполезна, но и вредна: система начнёт перерегулировать, пытаясь компенсировать люфт, который она не способна выбрать.
Система нивелирования имеет жесткие ограничения по скорости реакции. Гидравлический цилиндр подъема плиты обладает инерцией. Ни один регулятор не может мгновенно остановить многотонную плиту. Если ходовая часть разбита до степени генерации высокоамплитудных колебаний, нивелирование лишь сгладит вершину волны, но не уберет её полностью. В этом случае ремонт ходовой — обязательное условие, а настройка автомата — лишь финальная калибровка.
При износе трамбующего бруса или накладок плиты ниже допустимого предела (обычно это 5–10 мм от номинала) настройка зазоров и натяжения цепей дает лишь временный эффект. Уместность капитального ремонта рабочего органа определяется замером геометрии плиты на стендере: если скручивание или изгиб корпуса вышли за допуски, локальная замена накладок не вернет качество укладки.
Качество формируемой полосы — интегральный показатель. Стабильная, ровная поверхность возможна только при условии, когда механика обеспечивает жесткость и равномерность подачи, ходовая минимизирует первичные возмущения, а нивелирование работает как точный, но ограниченный по скорости демпфер. Диагностика дефекта всегда должна двигаться от механики к электронике, исключая физические люфты до того, как менять параметры логического контура.